خلاصه فنی
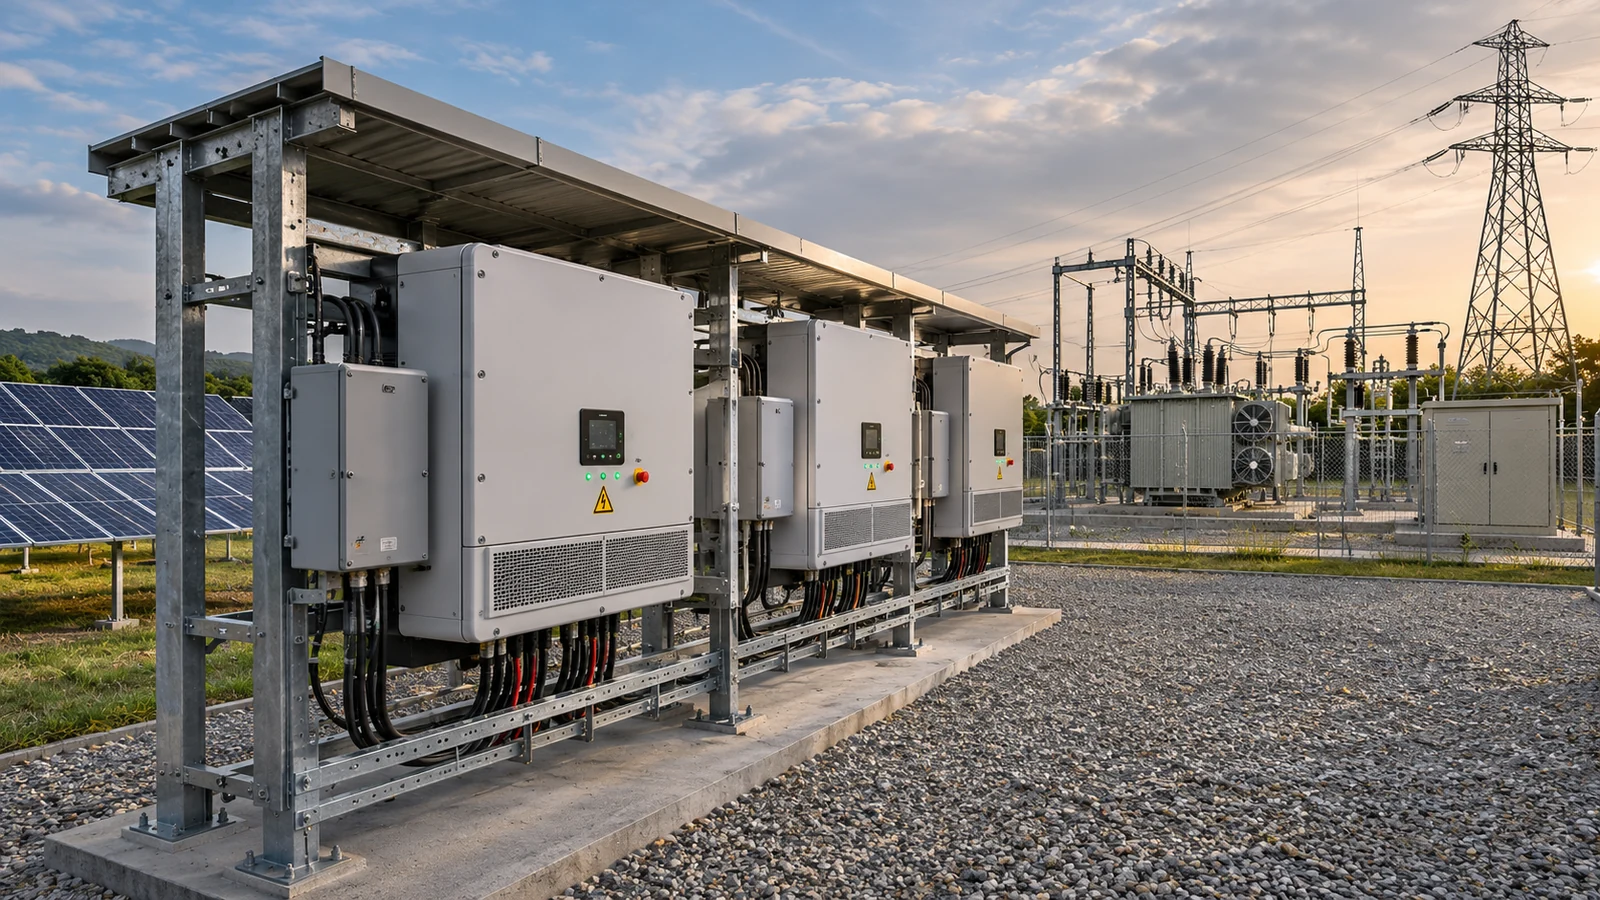
در میکروگرید خورشیدی–دیزل باید بار حداقل ژنراتور، توان معکوس، فرکانس، ذخیره چرخان و فرمان کاهش تولید اینورتر هماهنگ شوند.
چرا موازی کردن خورشیدی و دیزل ساده نیست؟
در سامانه متصل به شبکه سراسری، شبکه معمولاً مرجع ولتاژ و فرکانس برای اینورتر متصل به شبکه است. هنگامی که شبکه قطع و ژنراتور دیزلی منبع مرجع یک میکروگرید میشود، وظیفه نگهداری فرکانس، تأمین توان راکتیو و پاسخ به تغییر ناگهانی بار به ترکیب ژنراتور و کنترلرهای سامانه وابسته میشود. صرف وصل کردن اینورتر عادی به شین دیزل، یک سامانه هیبرید پایدار ایجاد نمیکند.
اگر تولید PV از بار مصرفی بیشتر شود و کنترل کافی وجود نداشته باشد، امکان جاریشدن توان به سمت ژنراتور و حفاظت توان معکوس مطرح است. همچنین کاهش بیش از حد بار موتور میتواند بازده احتراق و شرایط نگهداری دیزل را نامناسب کند.
توان معکوس یا Reverse Power چیست؟
در بهرهبرداری معمول، ژنراتور توان اکتیو را از موتور مکانیکی به شبکه الکتریکی تحویل میدهد. اگر توان تولید خورشیدی یا سایر منابع از مصرف و تلفات بیشتر باشد، توان الکتریکی ممکن است در جهت معکوس به ژنراتور جریان یابد و آن را به وضعیت موتورکردن سوق دهد. حفاظت Reverse Power در کاربردهای مناسب برای جلوگیری از این حالت استفاده میشود.
اما فقط گذاشتن رله قطعکننده توان معکوس کافی نیست؛ اگر کنترل نیروگاه خورشیدی پیش از وقوع شرایط بحرانی تولید را کاهش ندهد، قطع ناگهانی ژنراتور ممکن است کل میکروگرید را خاموش کند. طراحی باید هماهنگی کنترل پیشگیرانه و حفاظت نهایی را مشخص کند.
حداقل بار مجاز موتور دیزل
دیزل ژنراتور برای بار بسیار سبک طولانیمدت ممکن است با پدیدههایی مانند Wet Stacking، احتراق ناکامل یا رسوب مواجه شود. در گزارش IEA PVPS برای سامانههای PV–Diesel بر مسئله حداقل بار و لزوم کنترل توان خورشیدی تأکید شده است. عدد حداقل بار واحد نیست و باید از سازنده موتور، شرایط ارتفاع، دما و نوع ژنراتور به دست آید.
برای طراحی اولیه، بار حداقل بهصورت P_gen,min = m × P_gen,rated تعریف میشود که m نسبت حداقل بار مجاز سازنده است. این کمیت علاوه بر جلوگیری از توان معکوس، سقفی بر تولید لحظهای مجاز PV ایجاد میکند.
مثال عددی کنترل توان خورشیدی
فرض کنید بار لحظهای سایت ۲۵۰ کیلووات و ژنراتور روشن ۳۰۰ کیلووات نامی است. برای مثال آموزشی، سازنده حداقل بار مجاز را ۳۰٪ نامی اعلام کرده باشد. پس حداقل توان ژنراتور ۹۰ کیلووات است و حداکثر توان PV که در این وضعیت میتوان بدون عبور از حداقل بار مصرف کرد، تقریباً ۲۵۰−۹۰=۱۶۰ کیلووات خواهد بود؛ تلفات و ذخیره گذرا در این محاسبه ساده منظور نشده است.
اگر توان قابلدسترس پنلها ۲۰۰ کیلووات باشد، کنترلر باید با توجه به شرایط واقعی، کاهش تولید حداقل ۴۰ کیلووات را در نظر بگیرد. این عدد نسخه آماده تنظیمات همه ژنراتورها نیست؛ تأخیر اندازهگیری، نوسان بار و ذخیره ایمنی نیز مهماند.
نقش کنترلر هیبرید و کنتورهای توان
کنترلر هماهنگکننده باید توان ژنراتور، توان بار، توان PV، وضعیت کلیدها، ولتاژ و فرکانس را بهصورت قابل اعتماد اندازه بگیرد و فرمان محدودسازی توان اینورتر را ارسال کند. در بعضی معماریها، فرمان از طریق Modbus، سیستم مدیریت توان یا واسط اختصاصی سازنده منتقل میشود. شبکه ارتباطی و رفتار هنگام قطع ارتباط باید در طراحی تعریف شده باشند.
اگر داده کنتور با تأخیر برسد و بار کارخانه ناگهان کاهش یابد، تولید PV ممکن است پیش از رسیدن فرمان کاهش، ژنراتور را به زیر بار مجاز ببرد. بنابراین پاسخ دینامیکی و تنظیم حفاظتی باید با آزمون سایت اثبات شود.
فرکانس، ولتاژ و توان راکتیو
ژنراتور از طریق گاورنر و تنظیمکننده خودکار ولتاژ به تغییر بار پاسخ میدهد. اینورتر خورشیدی بسته به نوع کنترل ممکن است با تغییر فرکانس و ولتاژ، وارد محدودسازی تولید یا حفاظت شود. افزایش سریع تولید PV، کاهش ناگهانی بار و خروج یک ژنراتور نمونه رویدادهایی هستند که باید در مطالعه پایداری گذرا بررسی شوند.
الزامات توان راکتیو نیز باید در نظر گرفته شوند. وجود کیلووات کافی به معنی وجود ظرفیت kVA و پاسخ ولتاژ کافی نیست؛ راهاندازی موتورهای سنگین و افت ولتاژ گذرا میتواند تعیینکننده ظرفیت سیستم باشد.
کارکرد با و بدون باتری چه تفاوتی دارد؟
بدون باتری، دامنه نوسانات و نیاز به محدودسازی سریع PV در شرایط بار متغیر بیشتر میشود. باتری با اینورتر دارای قابلیت مناسب میتواند بخشی از تغییرات سریع توان را جذب یا تزریق کند، اما لازم است محدوده SOC، ظرفیت توان و رفتار کنترلی آن مشخص باشد. وجود باتری به خودی خود هماهنگی حفاظت و کیفیت توان را حل نمیکند.
در معماریهای دارای منبع شکلدهنده شبکه، مشخص میشود کدام تجهیز مرجع ولتاژ و فرکانس است و در هنگام انتقال بین دیزل و باتری چه توالی کنترلی اجرا میشود.
توالیهای عملیاتی که باید آزمایش شوند
راهاندازی ژنراتور و تثبیت ولتاژ، اتصال تدریجی اینورترهای PV، افزایش پلهای بار، افت ناگهانی مصرف، تغییر سریع تابش، قطع ارتباط کنترلر، فرمان توقف اضطراری و بازگشت از وضعیت جزیرهای باید سناریوهای آزمون داشته باشند. رلهها و کلیدهای قدرت باید مطابق مطالعه اتصال کوتاه و انتخابپذیری هماهنگ شوند.
یکی از آزمونهای مهم، کاهش سریع بار در حالی است که توان خورشیدی بالا است؛ کنترلر باید بدون عبور ناموجه از حداقل بار و بدون ایجاد ناپایداری، خروجی PV را محدود کند.
ملاحظات ایمنی و قرارداد تحویل
نقشه تکخطی، معماری شبکه، کنترل فرمان محدودسازی، مجوز موازی، حفاظت ضدجزیرهای متناسب با محل، تنظیمات ژنراتور و نمودارهای آزمون گذرا باید تحویل شوند. تنظیمات محافظتی نباید صرفاً از یک پروژه دیگر کپی شوند؛ شرایط بار و قابلیت ژنراتور در هر سایت متفاوت است.
ارتباط قطعشده بین کنترلر و اینورتر باید به وضعیت امن تعریفشده منتقل شود. ژنراتور باید امکان کار مستقل مطابق هدف پروژه را نیز داشته باشد و انتقال قدرت در شرایط واقعی آزمایش شود.
جمعبندی فنی
میکروگرید خورشیدی–دیزل موفق، با طراحی کنترل توان و پایداری تعریف میشود؛ نه فقط اضافه کردن پنل به شین ژنراتور. حداقل بار موتور، ریسک Reverse Power، پاسخ سریع کنترلر، توان راکتیو و سناریوهای قطع شبکه باید همزمان بررسی شوند.
دیدگاهها
0 دیدگاه تأییدشدهبه این مطلب امتیاز دهید
هنوز امتیازی ثبت نشده است.
هنوز دیدگاه ای ثبت نشده است.