Backtracking در ردیاب خورشیدی چیست؟
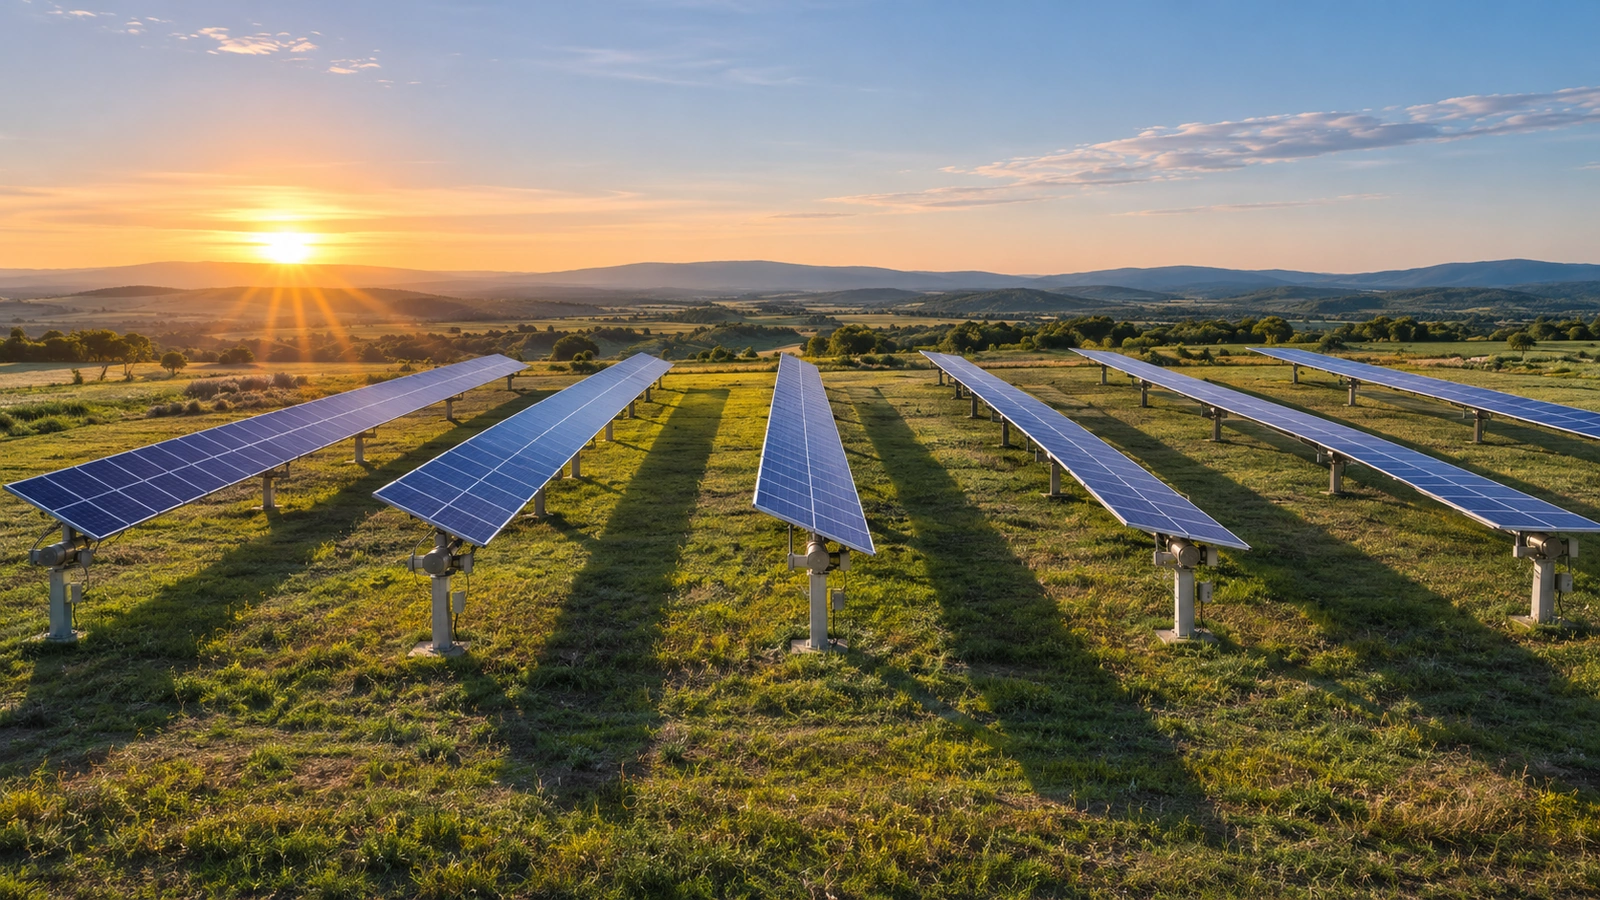
در نیروگاههای دارای ردیاب تکمحوره (Single-Axis Tracker)، ردیفهای پنل در طول روز میچرخند تا زاویه برخورد نور مستقیم با سطح ماژول کاهش یابد. اگر ردیفها همیشه دقیقاً خورشید را تعقیب کنند، در ساعات صبح و عصر ممکن است سایه ردیف جلو روی ردیف بعدی بیفتد. Backtracking الگوریتمی است که در این ساعات زاویه ردیاب را عمداً از زاویه تعقیب مستقیم خورشید دور میکند تا سایه بین ردیفها کاهش یابد.
این تغییر زاویه ممکن است تابش مستقیم دریافتی روی هر ماژول را کمی کاهش دهد، اما با جلوگیری از سایه افت شدید الکتریکی رشته را کم کند. بنابراین هدف Backtracking حداکثرکردن تولید خالص آرایه است، نه همیشه عمودکردن پنل بر خورشید. منطق هندسی و کنترل زاویه با مقایسه اقتصادی کل ردیاب و سازه ثابت تفاوت دارد.
مفاهیم هندسی پایه
آزیموت خورشید، ارتفاع خورشید، جهت محور ردیاب، زاویه چرخش، فاصله محور تا محور ردیفها (Pitch) و عرض مؤثر ماژول در جهت حرکت، ورودیهای کلیدیاند. نسبت Ground Coverage Ratio یا GCR در سادهترین بیان برای ردیفهای منظم تقریباً برابر عرض مؤثر ردیف تقسیم بر فاصله Pitch است؛ اما تعریف دقیق وابسته به هندسه نصب و نرمافزار طراحی است.
GCR بیشتر به معنی تراکم بیشتر آرایه روی زمین است، ولی ریسک سایه متقابل را در ارتفاع پایین خورشید افزایش میدهد. الگوریتم Backtracking با همین دادهها زاویهای را پیدا میکند که لبه سایه تا حد ممکن از سطح ردیف مجاور خارج شود.
تفاوت True Tracking و Backtracking
در True Tracking، ردیاب نزدیکترین زاویه مکانیکی به برخورد عمود نور را انتخاب میکند، مشروط بر محدودیت چرخش. در Backtracking، اگر زاویه ردیف موجب سایه بر ردیف پشت شود، کنترلر ردیف را به سمت زاویه تختتر هدایت میکند. این تغییر معمولاً در ساعتهای کمارتفاع خورشید رخ میدهد و نزدیک ظهر، وقتی سایه متقابل کاهش مییابد، هر دو راهبرد ممکن است زاویههای مشابه داشته باشند.
این رفتار برای ماژولهای کریستالی مهم است، زیرا سایه روی بخشی از سلولهای یک رشته میتواند سبب عملکرد دیود بایپس و افت توان نامتناسب با مساحت سایه شود. برای همه فناوریها و توپولوژیهای الکتریکی، رابطه بین درصد سایه و درصد افت توان یکسان نیست.
محاسبه ساده GCR و اثر آن
فرض کنید عرض مؤثر ردیف در راستای عمود بر محور ردیاب ۲٫۱ متر و فاصله محور تا محور ردیفها ۶ متر باشد. GCR هندسی ساده برابر ۲٫۱/۶ یا ۰٫۳۵ است. اگر فاصله به ۴٫۲ متر کاهش یابد، GCR به ۰٫۵ افزایش پیدا میکند و سایه صبح و عصر برای همان ارتفاع خورشید محتملتر میشود. از این دو عدد نمیتوان بهتنهایی افزایش یا کاهش انرژی سالانه را محاسبه کرد؛ طول جغرافیایی، شیب زمین، آبوهوا، دقت مکانیکی و مدل الکتریکی نیز لازم است.
در شبیهسازی باید هر دو راهبرد با داده ساعتی یا ریزتر سال و مدل سایه ردیفی مقایسه شوند. محاسبه فقط یک روز صاف یا یک ساعت با زاویه پایین، نماینده تولید سالانه نیست.
موقعیت خورشید و محدودیت زاویه موتور
کنترلر ابتدا موقعیت خورشید را از زمان، مختصات و الگوریتم نجومی محاسبه میکند. سپس زاویه ایدهآل True Tracking را با لحاظ محور واقعی ردیاب مییابد. در مرحله بعد محدودیت حداقل و حداکثر زاویه، حفاظت باد، محدودیت حرکت موتور و احتمال سایه متقابل را اعمال میکند. نتیجه فرمان زاویهای است که باید با فیدبک حسگر موقعیت و کالیبراسیون محور تطبیق داده شود.
برای ردیاب تکمحوره شمالی–جنوبی، جهت حرکت صبح و عصر با ردیاب محور مایل متفاوت است. اشتباه در تعریف آزیموت محور یا علامت زاویه میتواند باعث شود الگوریتم بهجای دورشدن از سایه، آن را تشدید کند.
زمین شیبدار و Backtracking نامتقارن
بسیاری از فرمولهای ساده Backtracking برای ردیفهای همتراز فرض شدهاند. اگر زمین در راستای شرقی–غربی شیب داشته باشد، ارتفاع لبه سایه نسبت به ردیف مجاور تغییر میکند و زاویه صحیح ممکن است با مدل زمین صاف متفاوت باشد. ردیفهای نامنظم، Pitch متغیر و تغییر ارتفاع پایهها نیز الگوریتم سراسری یکسان را کمدقت میکنند.
در زمین ناهموار باید مدل سهبعدی و نقشه توپوگرافی در طراحی لحاظ شوند. الگوریتمهای Slope-Aware Backtracking و مدلهای اختصاصی کنترلر ممکن است نیاز شوند. ثبت آزیموت واقعی محور در As-Built، نه فقط نقشه اولیه، برای کالیبراسیون اهمیت دارد.
چه عواملی عملکرد الگوریتم را کاهش میدهند؟
سایه ناشی از درخت، ساختمان یا تجهیزات محوطه لزوماً با Backtracking ردیفی حل نمیشود. این الگوریتم عمدتاً برای سایه متقابل ردیفها طراحی شده است. تأخیر موتور، گیرکردن گیربکس، خطای انکودر، از دسترفتن زمان GPS یا تنظیمات نامتناسب GCR میتوانند باعث زاویه اشتباه شوند. در شرایط باد شدید کنترلر ممکن است وارد موقعیت Stow شود و اولویت ایمنی بر تولید مقدم است.
در روزهای ابری نیز صرف تکیه بر موقعیت نور مستقیم ممکن است با بهینهترین دریافت تابش پخشیده متفاوت باشد. برخی کنترلرها راهبردهای هوشمند ابری دارند؛ عملکرد آنها باید با داده واقعی تولید سنجیده شود و صرف نام تجاری کافی نیست.
نمونه مقایسه دو راهبرد برای تصمیم بهرهبرداری
فرض کنید در یک ساعت صبح زود، راهبرد تعقیب مستقیم بهعلت سایه متقابل فقط ۲۲۰ کیلووات توان AC تولید کند و Backtracking با زاویه تختتر و کاهش سایه ۲۵۰ کیلووات تولید کند. تفاوت ۳۰ کیلوواتی فقط برای همان ساعت و همان شرایط فرضی است. در ساعت دیگری ممکن است اختلاف ناچیز باشد. اثر سالانه با جمع انرژی همه بازهها و هزینههای عملیاتی محاسبه میشود.
کنترل مناسب باید ریسک ایجاد سایه و شدت آسیب الکتریکی را در برابر کاهش زاویه بهینه وزندهی کند. دادهبرداری از رشتههای هممکان و شرایط تابش مشابه، بهتر از مقایسه چند روز با آبوهوای متفاوت است.
دادههای لازم برای ارزیابی میدانی
- مختصات، منطقه زمانی و جهت محور واقعی ردیاب.
- Pitch، عرض ماژول و زاویههای مکانیکی مجاز.
- شیب و اختلاف ارتفاع ردیفها و مدل افق.
- زمانمهر و زاویه فرمان و زاویه اندازهگیریشده موتور.
- تابش روی صفحه، GHI، توان DC/AC و وضعیت MPPT.
- رخداد باد شدید، Stow، Fault و قطعی سنسور.
- مقایسه روزهای مشابه و شبیهسازی تولید سالانه.
جدول خطاهای رایج
| نشانه | علت احتمالی | روش بررسی |
| سایه باریک ردیفی در صبح | خطای GCR یا زاویه ردیاب | عکس زماندار و داده زاویه |
| اختلاف زاویه بین ردیفهای همسان | کالیبراسیون موتور یا محور | کنترل As-Built و حسگر |
| کاهش تولید پس از باران یا باد | ورود به Stow یا خطای ارتباط | بررسی لاگ کنترلر |
| عدم تطابق شبیهسازی | مدل زمین صاف در سایت شیبدار | بازسازی مدل سهبعدی |
جمعبندی
Backtracking راهکاری هندسی و کنترلی برای کاهش سایه ردیف به ردیف در نیروگاههای دارای ردیاب است. موفقیت آن وابسته به تعریف صحیح GCR، جهت محور، توپوگرافی، محدودیتهای حرکت و رفتار الکتریکی ماژول است. برای ارزیابی واقعی باید به انرژی کل، لاگ زاویه و ثبت سایه اتکا کرد، نه فقط نمایش گرافیکی موقعیت پنل در یک ساعت.
منابع
- Sandia PVPMC Single Axis Tracking — Sandia National Laboratories
- pvlib SingleAxisTrackerMount — pvlib
دیدگاهها
0 دیدگاه تأییدشدهبه این مطلب امتیاز دهید
هنوز امتیازی ثبت نشده است.
هنوز دیدگاه ای ثبت نشده است.